
Магнітна мішень для сканерів і LiDAR Rothbucher Systems RSL-X93M


- Самовивіз з офісу
- Самовивіз з Нової пошти
- Кур'єр Нової Пошти
- Безготівковий переказ
- Visa MasterCard
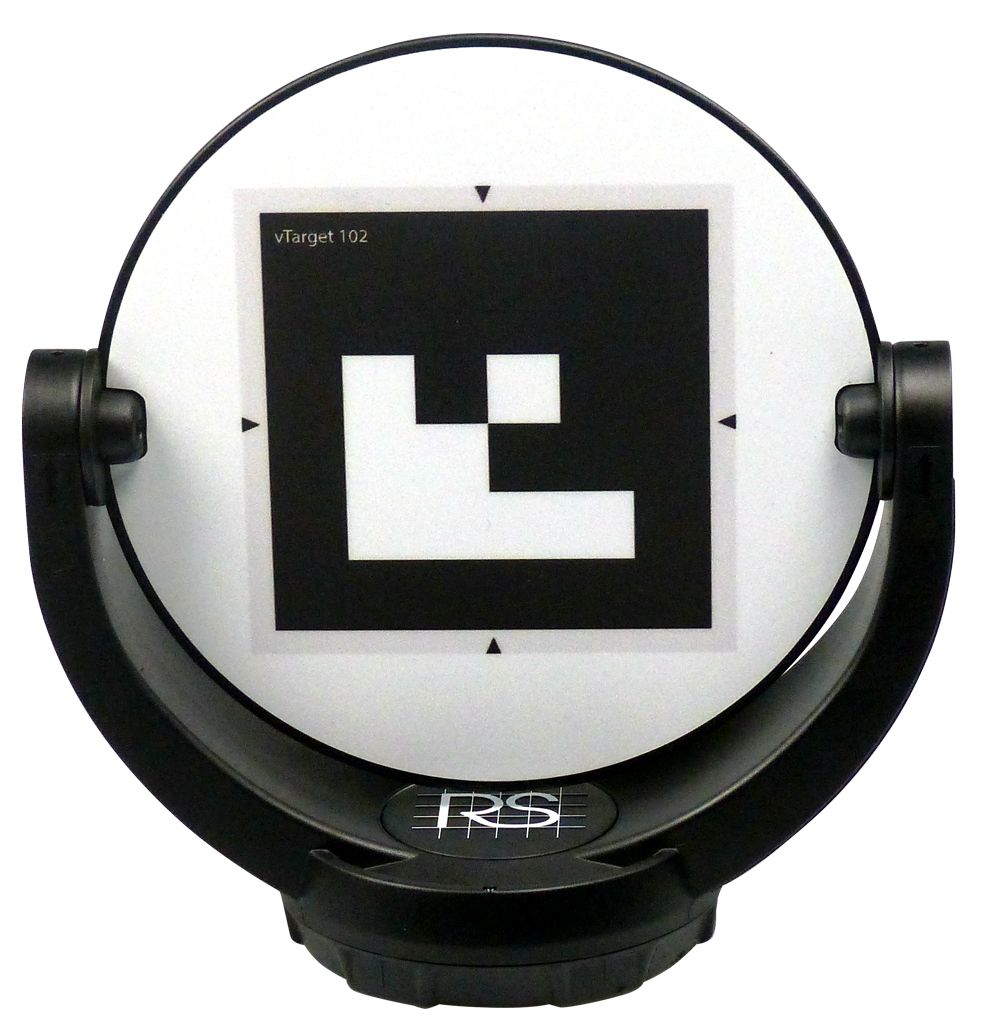
Магнітна мішень RSL-X93M для лазерних сканерів і LiDAR

Фронтальне розпізнавання опорної точки та сумісність із системою OPFA.
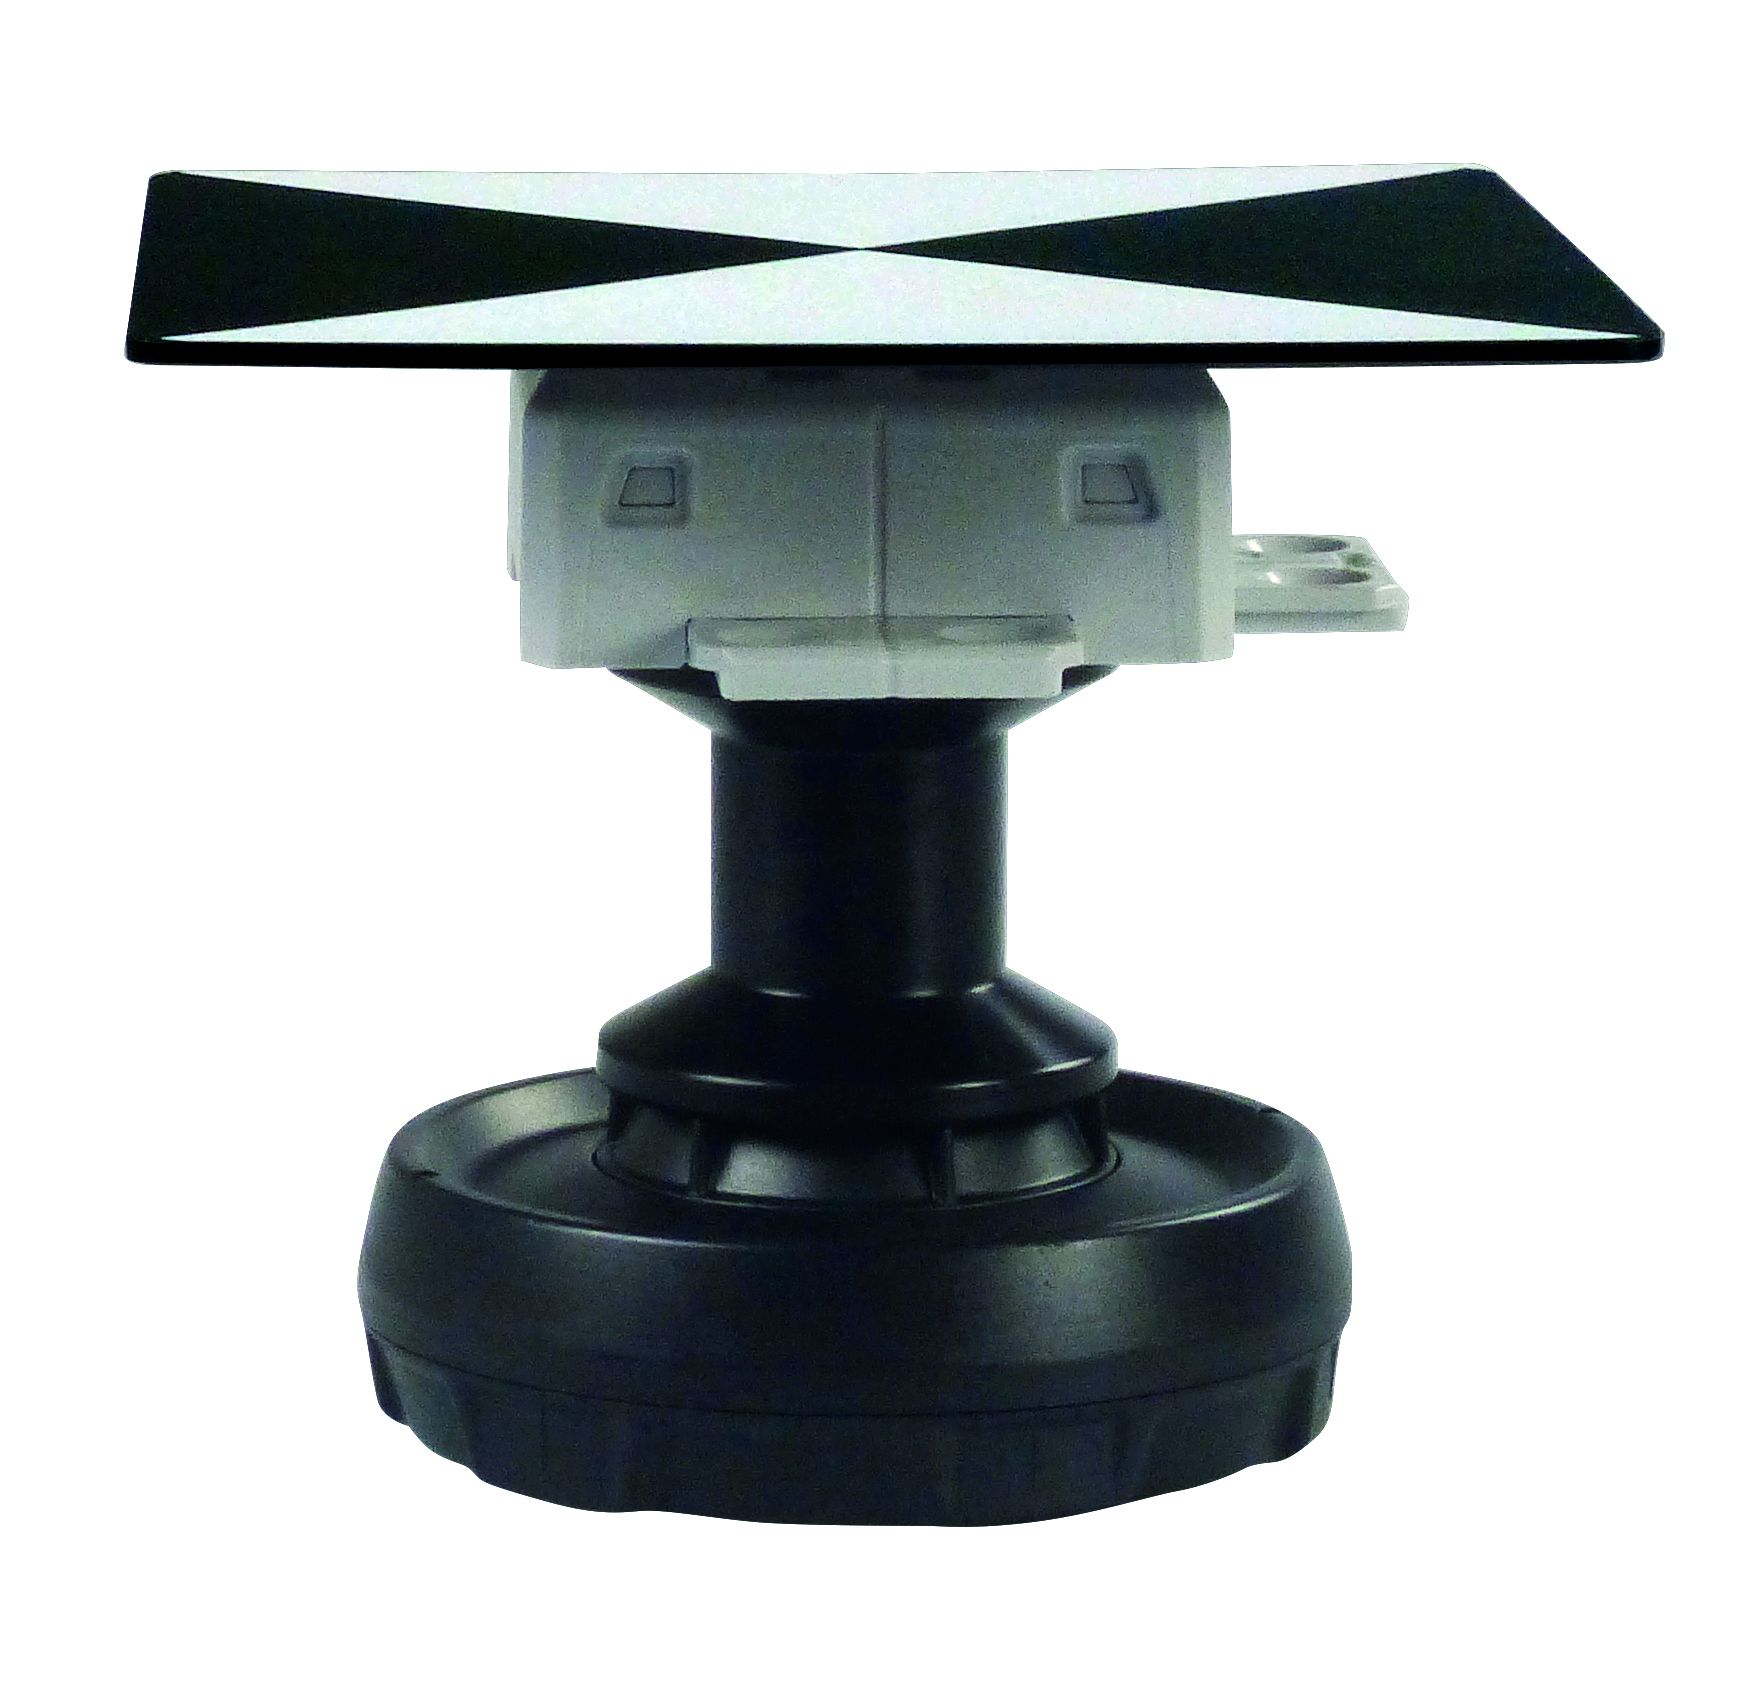
Rothbucher Systems RSL-X93M — магнітна мішень для лазерних сканерів і приладів на основі LiDAR, яким потрібне розташування мішені безпосередньо перед пристроєм.
Модель особливо зручна для обладнання NavVis, оскільки дозволяє зупинитися точно над вимірювальною точкою. Також підходить для роботи зі сканерами Leica, GeoMax, FARO та Z+F (Zoller+Fröhlich).
Попереднє визначення координат тахеометром
Опорну точку можна попередньо виміряти тахеометром за допомогою сумісної мініпризми, наприклад RSMP395M. Після цього на ту саму опорну основу встановлюють мішень RSL-X93M.
Це забезпечує координатну основу для просторової прив’язки даних сканування та узгодження результатів різних вимірювальних технологій.
Магнітна основа та система OPFA
RSL-X93M належить до системи OPFA — One Point Fits All, яка дозволяє використовувати спільну опорну точку з різними приладами.
Спеціальне заглиблення в магнітній основі забезпечує встановлення на сумісні опорні точки RSFP-X90–RSFP-X99. Мішень можна швидко зняти та повторно встановити для наступних вимірювань.
Основні переваги:
-
Фронтальне розташування мішені для розпізнавання сканером або LiDAR-приладом.
-
Зручне використання з обладнанням NavVis.
-
Сумісність зі сканерами Leica, GeoMax, FARO та Z+F.
-
Можливість попереднього визначення координат опорної точки тахеометром.
-
Об’єднання сканів із різних позицій за спільними опорними точками.
-
Просторова прив’язка даних сканування.
-
Швидке встановлення завдяки магнітній основі.
Технічні характеристики
| Характеристика | Значення |
|---|---|
| Виробник | Rothbucher Systems |
| Модель | RSL-X93M |
| Тип | Мішень для лазерних сканерів і LiDAR |
| Кріплення | Магнітна основа |
| Висота осі нахилу | 100 мм |
| Сумісне обладнання | NavVis; сканери Leica, GeoMax, FARO та Z+F |
| Система опорних точок | OPFA, RSFP-X90–RSFP-X99 |
| Мініпризма для попереднього вимірювання точки | Наприклад, RSMP395M |
| Основні завдання | Об’єднання сканів і просторова прив’язка даних |


